01 · ניווט ללא GPS לאנדרואיד

NavSight

ניווט ללא GPS לאנדרואיד: מנוע ויזואלי-אינרציאלי ב-⁦C++⁩ שהחזיק דיוק מרחק של ⁦91–93%⁩ בשיבוש GNSS אמיתי. פרויקט הגמר לתואר B.Sc., ציון 100/100.

2026 · הושלם · חיפה

המדדים של NavSight

91–93%
דיוק מרחק תחת שיבוש GNSS אמיתי
15.4 ms
לפריים, פי 13 בתוך התקציב
13 / 13
בדיקות מערכת עוברות

מה זה NavSight

פרויקט הגמר לתואר B.Sc. בהנדסת תוכנה במכללת שנקר, ציון 100/100. ניווט באנדרואיד שממשיך לעבוד כשהלוויינים לא עובדים: בלי קליטת GPS, בלי ענן, בלי רשת.

ליבה ויזואלית-אינרציאלית ב-⁦C++⁩ מאחדת את הכביש שזורם מול המצלמה עם חיישני ה-IMU של הטלפון במסנן קלמן מסוג error-state, ואז קוראת את המהירות האמיתית מפני הכביש עצמו: הקרקע היא מישור בגובה ידוע מתחת לעדשה, כך שהזרימה האופטית לרוחבה מתורגמת ישירות למטרים לשנייה. ברמזור אדום הוא מראה בדיוק 0 קמ"ש; כשהתמונה מחשיכה או מיטשטשת, הערכה אינרציאלית חסומה ממשיכה לשאת את הרוכב עד שהמצלמה מתאוששת.

מתאם מפה מבוסס מודל מרקוב חבוי, שרץ על המכשיר, מצמיד את התוצאה לגרף הכבישים של OpenStreetMap שנשמר באחסון המקומי, כך שהמיקום לעולם לא יכול לסטות מהרחוב. חיפוש יעד, ניתוב, התאמה ומעקב רצים כולם על המכשיר, מאחורי ממשק Jetpack Compose מעל JNI.

נבנה ונבדק בחיפה בזמן שיבוש GNSS רחב היקף, מהסוג שהקפיא את ה-GPS של הטלפון עצמו לדקה שלמה באמצע נסיעה ומתח מסלול של 1,280 מ' בשליש. בהשוואה למדידות ייחוס שהשיבוש לא הגיע אליהן, הוא החזיק ⁦91–93%⁩ מהמרחק האמיתי, התאים את המהירות החציונית בטווח של 3.5%, ורץ ב-15.4 מילישניות לפריים: פי שלושה עשר בתוך תקציב הזמן האמיתי, עם 13 מתוך 13 בדיקות מערכת עוברות.

סביבת הרצה חוזרת לדסקטופ מקמפלת את אותה ליבת ⁦C++⁩ ומריצה מחדש נסיעות מוקלטות בית אחר בית, כך שכל שינוי במנוע מקבל ציון A/B ב-CI לפני שהוא מגיע למכשיר. השיטה והתוצאות כתובות כפרפרינט ב-Zenodo.
איור סכמטי: מרחק לאורך זמן בנסיעה תחת שיבוש GNSSקו המרחק האמיתי עולה בהדרגה. קו NavSight צמוד אליו. קו ה-GPS של הטלפון נשאר שטוח בזמן השיבוש ואז קופץ הרחק מעל המרחק האמיתי.
איור 1 · סכמטי. בחיפה, תחת שיבוש GNSS, ה-GPS של הטלפון קפא לדקה שלמה ומתח מסלול של 1,280 מ' בשליש. NavSight החזיק 91–93% מהמרחק האמיתי.

מסכים מ-NavSight

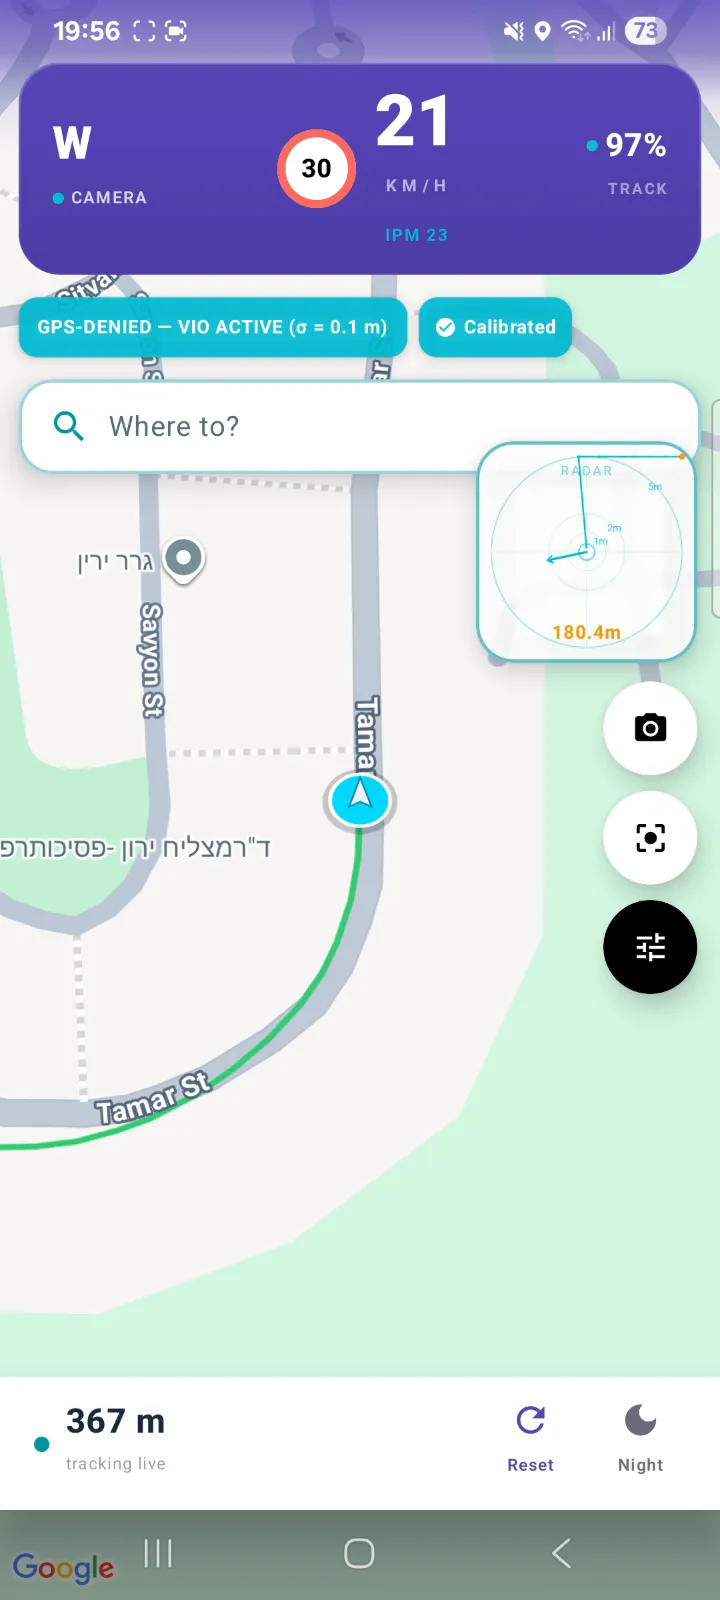
  • NavSight בנסיעה ב-21 קמ"ש: VIO פעיל ושובל המסלול על המפה
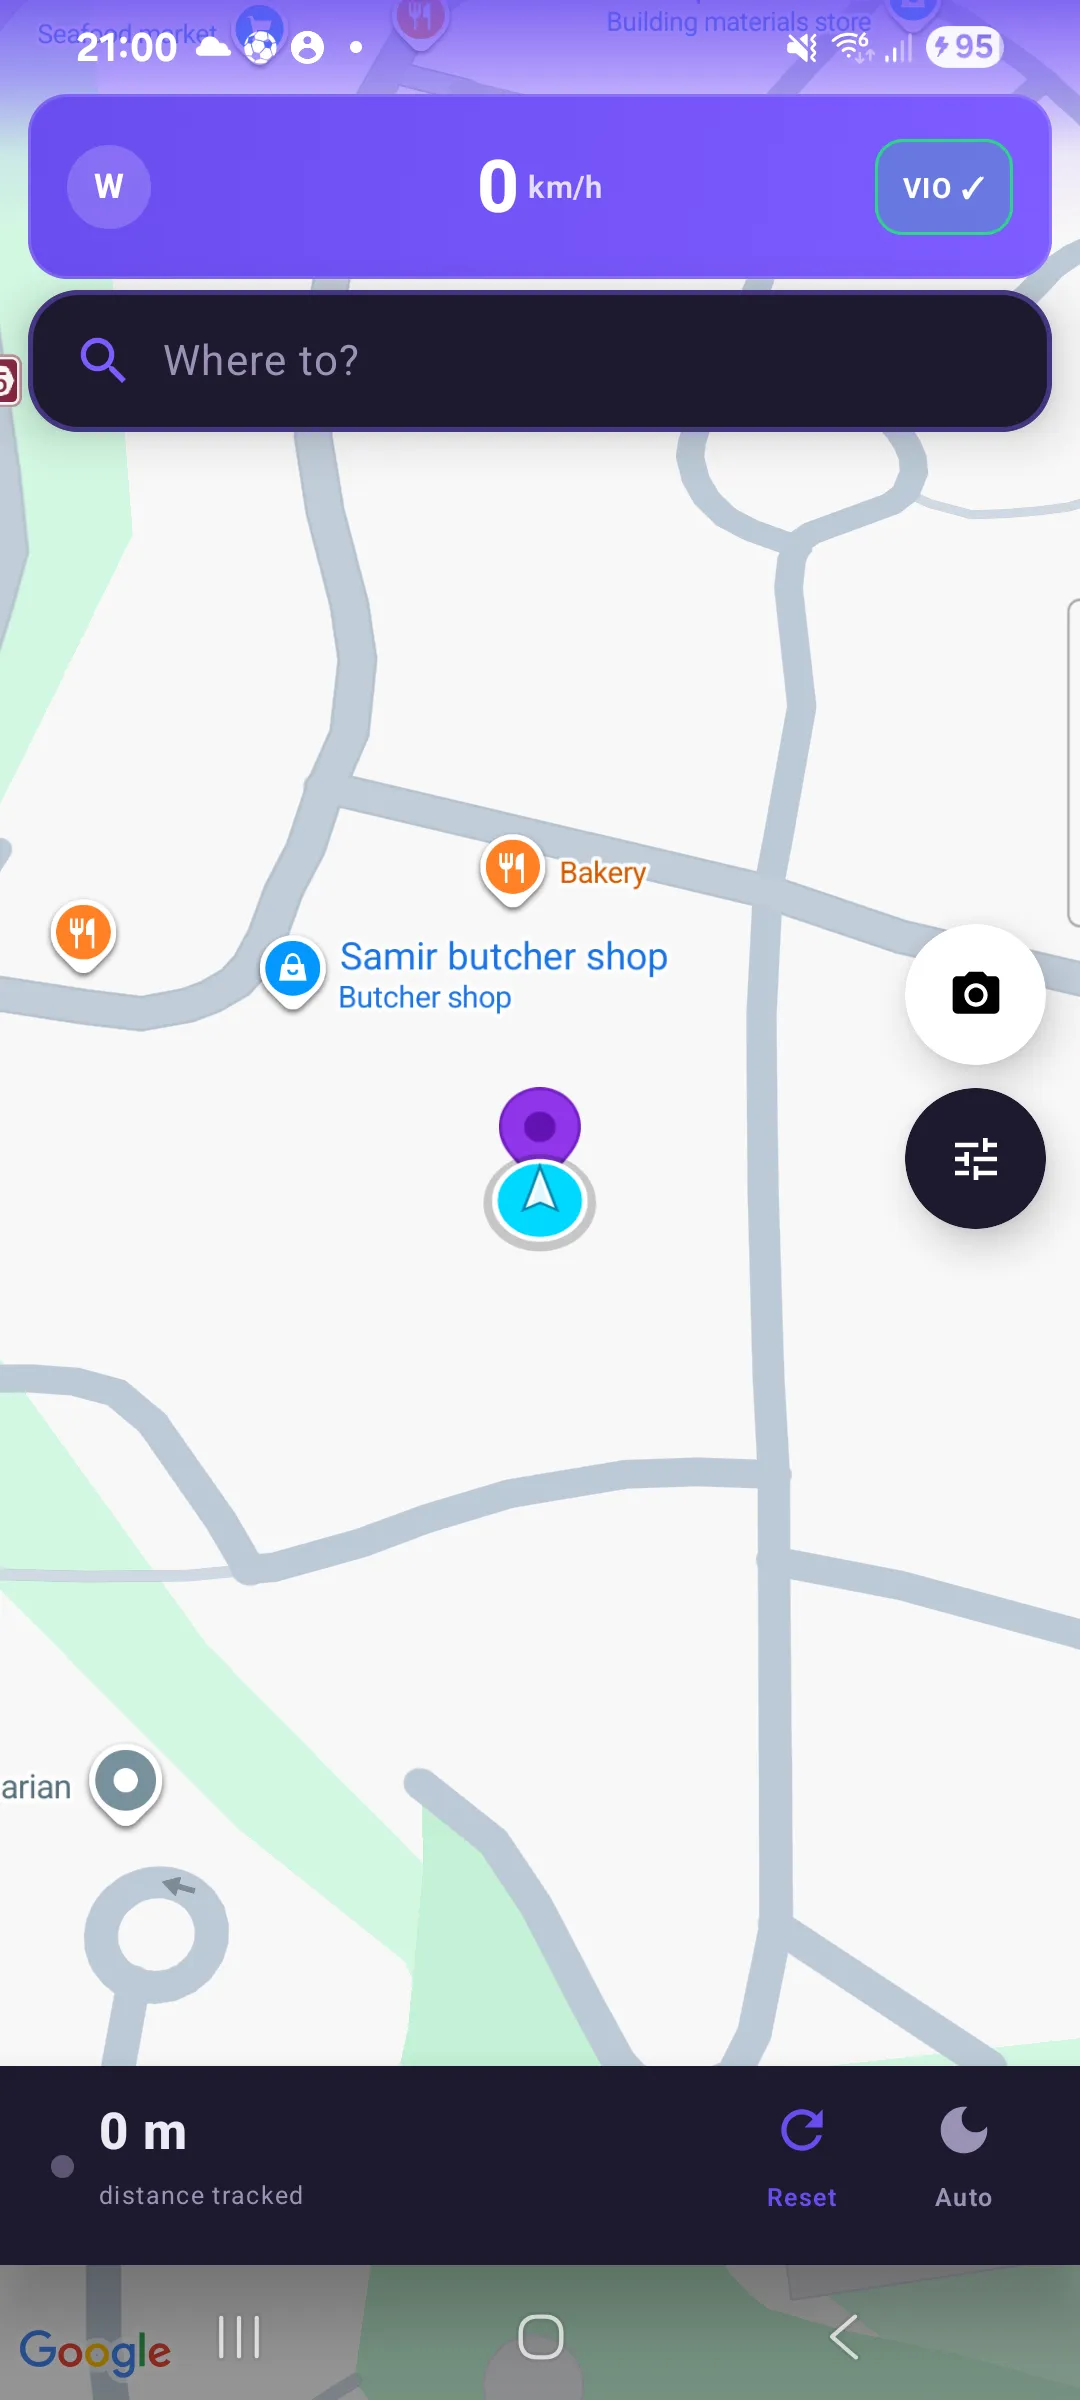
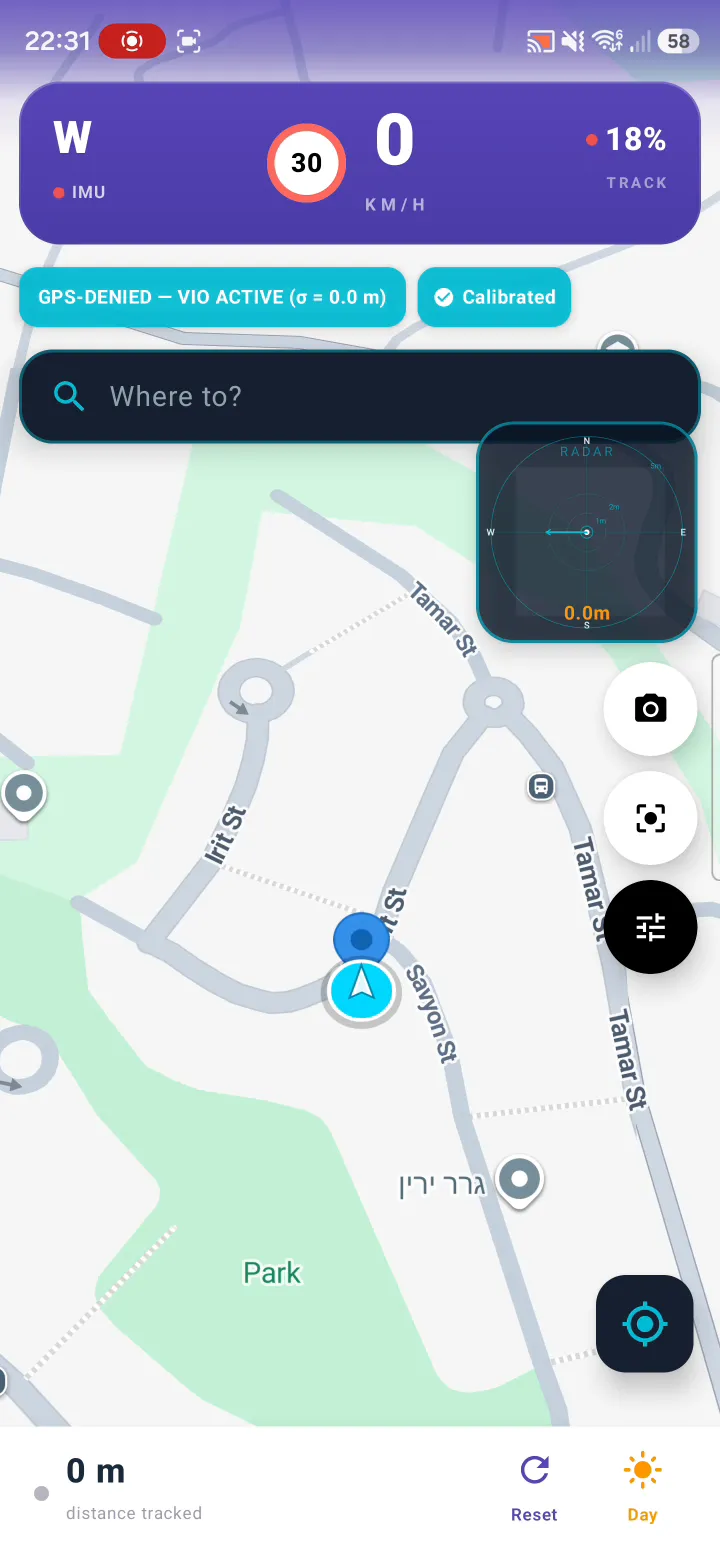
  • NavSight בעמידה: מצב GPS-DENIED עם VIO פעיל
  • ממשק המפה של NavSight
לגלריה

שאלות על NavSight

מה זה NavSight?

NavSight הוא פרויקט הגמר של מוראד זובידאת לתואר B.Sc. בהנדסת תוכנה בשנקר, שקיבל ציון 100/100: ניווט באנדרואיד שממשיך לעבוד בלי קליטת GPS, בלי ענן ובלי רשת, בעזרת ליבה ויזואלית-אינרציאלית ב-⁦C++⁩.

איך NavSight יודע מהירות בלי GPS?

NavSight קורא את המהירות מפני הכביש: הקרקע היא מישור בגובה ידוע מתחת לעדשה, כך שהזרימה האופטית לרוחבה מתורגמת ישירות למטרים לשנייה. ברמזור אדום הוא מראה בדיוק 0 קמ"ש.

כמה מדויק NavSight בשיבוש GNSS?

בנסיעות אמיתיות בחיפה בזמן שיבוש GNSS, NavSight החזיק ⁦91–93%⁩ מהמרחק האמיתי, התאים את המהירות החציונית בטווח של 3.5%, ורץ ב-15.4 מילישניות לפריים, עם 13 מתוך 13 בדיקות מערכת עוברות.

רוצים לשמוע עוד על NavSight?

מוראד זובידאת קורא כל הודעה: משרות, פרויקטים, שיתופי פעולה, או סתם שלום.

בואו נדבר

משרות ג'וניור ובוגרים טריים, פרויקטים כפרילנסר, שיתופי פעולה, או סתם שלום. אני קורא כל הודעה.